Unity A星 寻路算法
一、概念
1、解决什么问题
A * 是通用网格最短路径算法,不限于 2D,3D 导航网格、瓦片地图、塔防、RPG 角色移动都能用;核心:在存在障碍物的网格中,找出代价最低的最优路径。
2、基本原理
遍历九宫格中周围的八个点,舍弃阻挡点和边界点,选取最优路径点
3、详细原理
代价公式:
- G:从起点走到当前节点的实际行走代价(已走过的路,固定真实值)
- H:当前节点到终点的预估启发代价(没走的路,估算值)
- F:总代价,A * 每次永远选 OpenList 中 F 最小的节点拓展
OpenList(开启列表):待检查、待拓展的候选节点池
CloseList(关闭列表):已经处理完毕、不再二次访问的节点;取出最优节点后立刻移入 Close
Parent 父节点:记录路径前驱,寻路结束后从终点反向回溯,反转得到正向行走路径
终止条件:取出的最优节点 == 终点节点,算法结束
4. 关键约束:启发函数可采纳性
H 不能高估真实距离,否则 A * 无法保证最短路径:
- 四向移动:曼哈顿距离(可采纳)
- 八向移动:切比雪夫代价 10/14(可采纳)
二、具体代码实现
1. 格子类
 1
 2
 3
 4
 5
 6
 7
 8
 9
10
11
12
| // 是否可以行走
public bool isWalkable;
// 格子的绝对位置(网格坐标)
public Vector2Int gridPos;
// 起点 -> 当前格子(准确值)
public float gCost;
// 当前格子 -> 终点(预测值)
public float hCost;
// 总代价,寻路消耗公式:f(寻路消耗)=g(距离起点的距离)+h(距离终点的距离)
public float FCost => gCost + hCost;
// 格子对象的父对象
public Node parent;
|
| 字段 | 含义 |
|---|
gCost | 从起点到当前格子的实际代价 |
hCost | 从当前格子到终点的启发式估计代价 |
FCost | gCost + hCost,A* 排序依据 |
parent | 格子对象的父对象 |
2. 寻路管理
2.1 生成网格地图
 1
 2
 3
 4
 5
 6
 7
 8
 9
10
11
12
13
14
15
16
17
18
19
20
| public void CreateMap()
{
Map = new Node[mapX, mapY];
for (int x = 0; x < mapX; x++)
{
for (int y = 0; y < mapY; y++)
{
// 确定地图原点(第一象限)
Vector2Int pos = new Vector2Int(mapOrigin.x + x, mapOrigin.y + y);
GameObject obj = Instantiate(nodePrefab, new Vector3(pos.x, pos.y, 0), Quaternion.identity, mapRoot);
Node node = obj.GetComponent<Node>();
node.gridPos = new Vector2Int(x, y); // 世界坐标 -> 网格虚拟坐标
node.isWalkable = true;
Map[x, y] = node;
}
}
}
|
2.2 获取节点周围邻居(八方向)
 1
 2
 3
 4
 5
 6
 7
 8
 9
10
11
12
13
14
15
16
17
18
19
| public List<Node> GetNeighbors(Node node)
{
List<Node> neighbors = new List<Node>();
for (int x = -1; x <= 1; x++)
{
for (int y = -1; y <= 1; y++)
{
if (x == 0 && y == 0)
continue; // 跳过中心节点
int nodeX = node.gridPos.x + x;
int nodeY = node.gridPos.y + y;
if (nodeX >= 0 && nodeX < mapX && nodeY >= 0 && nodeY < mapY)
neighbors.Add(Map[nodeX, nodeY]);
}
}
return neighbors;
}
|
3. 算法核心
3.1 初始化 open / close 列表
1
2
3
4
| List<Node> openList = new List<Node>(); // 待探索
HashSet<Node> closeList = new HashSet<Node>(); // 已探索
openList.Add(startNode);
|
3.2 主循环(openList 非空时)
① 选出 FCost 最小的节点
若 FCost 相同,则比较 hCost(gCost 为确定值,此处不参与 tie-break)。
1
2
3
4
5
6
7
8
9
| Node currentNode = openList[0];
for (int i = 1; i < openList.Count; i++)
{
if (openList[i].FCost < currentNode.FCost ||
openList[i].FCost == currentNode.FCost && openList[i].hCost < currentNode.hCost)
{
currentNode = openList[i];
}
}
|
② 移入 closeList
1
2
| openList.Remove(currentNode);
closeList.Add(currentNode);
|
③ 到达终点:回溯路径判断是否到达终点
1
2
3
4
5
| if (currentNode == targetNode)
{
RetracePath(startNode, targetNode);
return;
}
|
 1
 2
 3
 4
 5
 6
 7
 8
 9
10
11
12
13
| void RetracePath(Node startNode, Node endNode)
{
List<Node> path = new List<Node>();
Node currentNode = endNode;
while (currentNode != startNode)
{
currentNode.spriteRenderer.color = Color.green;
path.Add(currentNode);
currentNode = currentNode.parent;
}
path.Reverse();
}
|
注:通过 parent 从终点一路回溯到起点。
④ 扩展邻居节点
对当前节点的邻居:
- 不可行走或已在
closeList → 跳过 - 计算
newGCost;若比原 gCost 更优,或该节点还不在 openList,则更新 g/h、设置 parent,并加入 openList
 1
 2
 3
 4
 5
 6
 7
 8
 9
10
11
12
13
14
15
16
17
| foreach (var node in gridManager.GetNeighbors(currentNode))
{
if (!node.isWalkable || closeList.Contains(node))
continue;
float newGCost = currentNode.gCost + GetDistance(currentNode, node);
if (newGCost < node.gCost || !openList.Contains(node))
{
node.gCost = newGCost;
node.hCost = GetDistance(node, targetNode);
node.parent = currentNode;
if (!openList.Contains(node))
openList.Add(node);
}
}
|
说明
- 邻居节点初始
gCost 为 0,第一次访问时 newGCost > node.gCost 仍成立,且不在任何队列 → 一定会进入 openList。 - 赋值后若发现更短路径会更新;往回走时
newGCost 更大,不会错误覆盖。
3.3 启发函数 GetDistance
曼哈顿距离适用场景区分
曼哈顿距离只适合只能上下左右移动(四向),八向必须用 10/14 切比雪夫代价,混用会导致路径扭曲;
四方向:曼哈顿距离
1
2
3
| int xDis = Mathf.Abs(node1.gridPos.x - node2.gridPos.x);
int yDis = Mathf.Abs(node1.gridPos.y - node2.gridPos.y);
return xDis + yDis;
|
八方向:切比雪夫式代价(直走 10,斜走 14)尽量走倾斜的道路
1
2
3
4
5
6
7
8
| int xDis = Mathf.Abs(node1.gridPos.x - node2.gridPos.x);
int yDis = Mathf.Abs(node1.gridPos.y - node2.gridPos.y);
const int straightCost = 10;
const int diagonalCost = 14; // √2 ≈ 1.414,取整
// 先斜向走 min(dx,dy) 步,再直走 |dx-dy| 步
return diagonalCost * Mathf.Min(xDis, yDis) + straightCost * Mathf.Abs(xDis - yDis);
|
4. 多单位 A* 的优化
| 优化 | 说明 |
|---|
| 优先队列 + HashSet | openList 用 Priority Queue(根为最小 F,O(log n) 取最优点);closeList 用 HashSet(O(1) 查找是否已探索) |
| 相同起点 | 直接复用缓存路径 |
| 起点不同、终点相同 | 用 Dijkstra 从终点反向扩散,预计算每个格子的行进方向,多单位共享 |
优先队列:逻辑上是完全二叉树,实现上常用数组 + 下标公式;根节点始终为当前最小代价节点。
流程速查
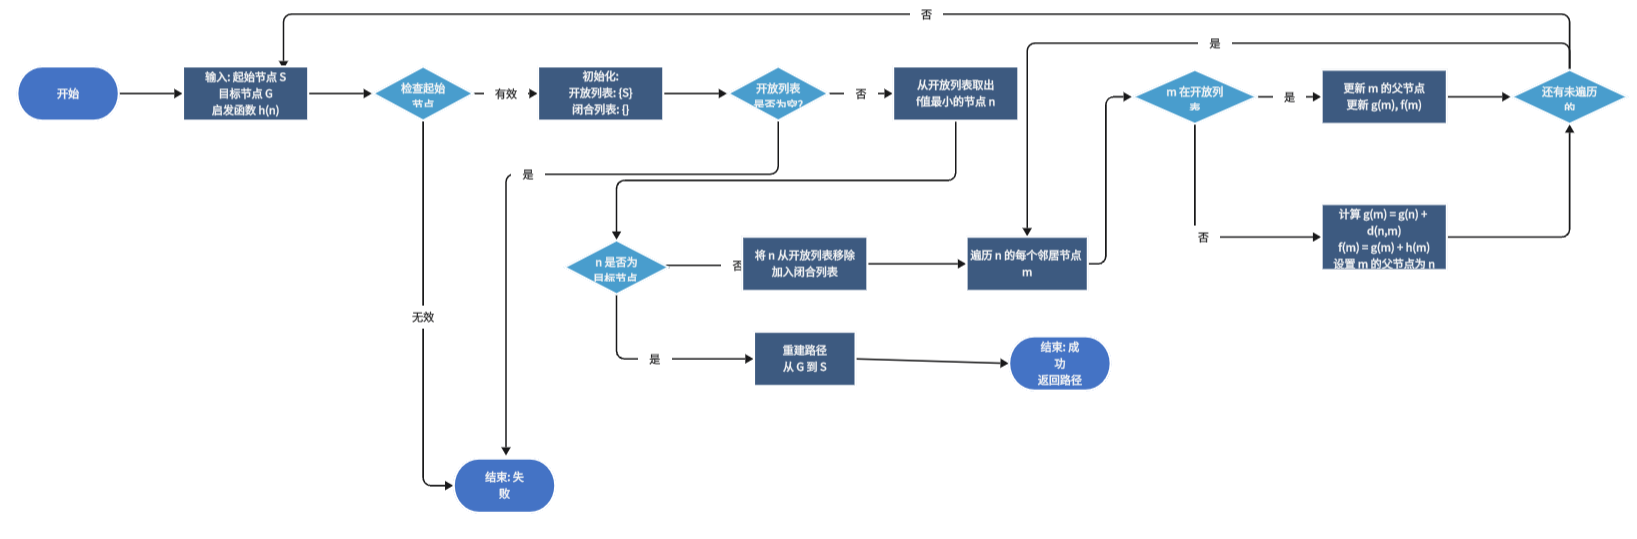
要点速查
| 概念 | 要点 |
|---|
| A* | F = g + h,按 F 升序扩展,h 需可采纳(不高估) |
| open / close | 待探索 / 已探索,避免重复扩展 |
| parent | 记录最短路上的前驱,终点回溯得路径 |
| 四向 / 八向 | 曼哈顿 / 直10斜14 代价 |
| 多单位 | 优先队列提速;同终点可反向 Dijkstra 预处理 |
